임베디드 로드맵
점을 누르면 내용이 열리고, 연결된 개념을 따라 계속 이동할 수 있습니다.
지도를 불러오지 못했습니다. 아래 과목 목록에서 바로 이동할 수 있습니다.
유튜브 영상
구독자 2.64만명이 보는 채널 영상을 시리즈별로 순서대로 묶었습니다.

모터
DC 모터에서 시작해 BLDC, 전기차 모터, 스텝·서보·유도 모터까지. 순서대로 보면 모터가 왜 도는지부터 어떻게 제어하는지까지 이어집니다.
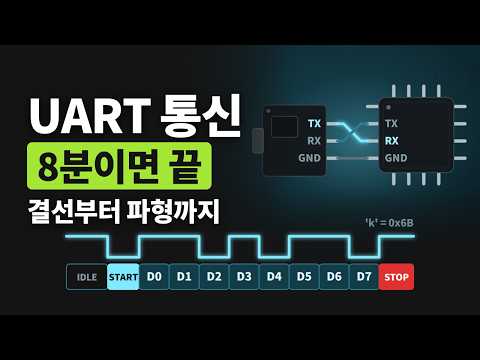
통신
UART, SPI, I2C로 시작해 CAN, LIN, UDS, 차량 이더넷까지. 칩 사이 통신에서 자동차 전장 통신으로 올라가는 순서입니다.

회로와 하드웨어
저항, 커패시터, 인덕터에서 회로기판, MCU, 전원 변환, 인버터까지. 부품 하나에서 시작해 전력 회로로 넓혀 갑니다.

제품은 어떻게 동작할까
드론, 휴머노이드, 로봇청소기, 테슬라 로드스터. 완성된 제품을 뜯어 보며 회로, 펌웨어, 제어가 한 제품 안에서 어떻게 맞물리는지 봅니다.
최근 노트
영상 내용을 글로 다시 정리했습니다.
UART 기초: 클럭 없이 데이터를 보내는 방법
UART가 클럭선 없이 통신할 수 있는 이유와 시작 비트, 데이터 비트, 정지 비트, 보레이트를 정리했습니다.
실무 회로소자풀업 저항은 왜 필요할까
떠 있는 입력 핀이 왜 문제인지, 풀업 저항이 무엇을 해결하는지, 값은 어떻게 고르는지 정리했습니다.
MCU 펌웨어PWM 기초: 듀티비로 평균 전압 만들기
디지털 핀으로 LED 밝기와 모터 속도를 조절하는 PWM의 원리와 타이머 설정 계산법을 정리했습니다.
실험실
값을 바꾸고 돌려 보면서 원리를 확인하는 시뮬레이션.
BLDC 6스텝 구동 시뮬레이션
홀센서 값에 따라 여섯 개의 스위치 조합이 바뀌며 회전자를 끌고 가는 과정을 눈으로 확인합니다.
3D로 열어 보기 →PID 제어 시뮬레이션
Kp, Ki, Kd를 움직이면서 스텝 응답의 오버슈트, 정착 시간, 정상상태 오차가 어떻게 바뀌는지 확인합니다.
PWM 듀티비 시뮬레이션
듀티비와 주파수를 바꾸면서 파형, 평균 전압, STM32 타이머 설정값(PSC, ARR, CCR)을 함께 봅니다.
UART 파형 시뮬레이션
문자 하나를 입력하면 시작 비트부터 정지 비트까지 TX 선에 실리는 파형을 그대로 그려 줍니다.
I2C 버스 시뮬레이션
선 두 가닥에 센서 두 개를 달고 주소를 불러 봅니다. 시작 조건, 주소 7비트, ACK와 NACK, 풀업 저항이 없을 때 벌어지는 일까지 한 단계씩 보여 줍니다.
DC 모터와 H 브리지 시뮬레이션
MOSFET 네 개의 조합으로 정회전, 역회전, 브레이크, 코스트를 만들고 전류가 흐르는 길과 모터 속도, 역기전력을 함께 봅니다.
SPI 통신 시뮬레이션
클럭 한 번에 한 비트씩, 마스터와 슬레이브가 동시에 주고받는 모습을 봅니다. 칩 선택, 네 가지 모드, 모드가 어긋났을 때 값이 밀리는 현상까지 확인합니다.
무료 전자책
핵심 주제를 책 한 권 분량으로 정리했습니다.
강의
원리를 봤다면, 다음은 직접 만드는 차례입니다.
로봇 & 임베디드 개발을 위한 올인원 프로젝트
밸런싱 로봇 하나로 C 언어, 펌웨어, 회로, 기구, 앱, 포트폴리오까지
강의 자세히 보기 →새 프로젝트 강의를 준비하고 있습니다
공개 소식은 유튜브 채널에서 가장 먼저 알려 드립니다.
공개 예정